←搜索结果

按匹配度 · 共 1169 条结果 清除搜索

星期日

  1. 36氪 · AI

    DeepSeek V4.1 Flash 1017 发布,支持许愿式编程

    DeepSeek 于 10 月 17 日发布 DeepSeek V4.1 Flash 1017,最大特点是支持许愿式编程:用户只需说出想法,模型自行拆解任务、写代码并验证,交付可运行成品。新版本通过基于自反馈的强化学习训练,提升了游戏开发、3D 建模等从零构建完整项目的能力,发布当天还开放了自研的 Search 和 Fetch 两个接口。作者认为该功能面向缺少提示词和素材的普通用户,与需要人类中途介入的 Agent 形成区别。

    匹配字段摘要、正文

  2. LMSYS Blog

    LMSYS 推出 SGLang 低延迟模式,NVIDIA 与 AMD GPU 推理提速

    LMSYS 发布 SGLang Low-Latency Mode,通过插件框架把专用 kernel 接入 SGLang,在 NVIDIA 和 AMD GPU 上降低推理延迟。在四块 NVIDIA GB300 上回放 AgentX trace,单并发会话的 P90 每用户 token 生成速度从 671.2 提升到 928.4 tokens/s(1.38×);在四块 AMD MI355X 上四并发会话从 331.6 提升到 516.0 tokens/s(1.56×)。NVIDIA 侧 kernel 位于 sgl-nvidia-mega,AMD 侧位于 sgl-amd-mono,均针对 DeepSeek-V4.1-Flash 与 DSpark 的验证和草稿执行做优化。

    AgentX performance on NVIDIA GB300 and AMD MI355X at 1, 4 and 8 concurrent sessions.

    匹配字段摘要、正文

星期五

  1. gihyo.jp

    Sakana AI 发布第三代 The AI Scientist,并开源 AutoIllustrate

    Sakana AI 于 2026 年 10 月 15 日公开第三代 The AI Scientist(The Agentic Scientist),通过 Codex、Claude Code 等多个编码智能体协作,覆盖假设提出、实验、分析到论文撰写,并开源可生成可编辑论文插图的 CLI 工具 AutoIllustrate。系统在 5 个课题上用 9 种大语言模型和 4 种智能体执行工具共运行 70 次研究流程,论文质量由 AI Reviewer 按 1 至 10 分评估,新模型得分更高,Claude 系列尤为明显,同一模型下不同执行工具差异较小。代码以 Apache License 2.0 在 GitHub 的 AI-Scientist-v3 仓库公开,默认使用 Claude Code,可切换 Codex、Gemini CLI,并提供仅用 CPU 即可跑通的示例。

    匹配字段摘要、正文

  2. UCSD Hao AI Lab

    Hao AI Lab 发布 ORA:用 DeepSeek-V4.1-Flash 驱动机械臂的开源智能体框架

    Hao AI Lab 发布 ORA(Open Robot-Use Agents),一个由 DeepSeek-V4.1-Flash 驱动的开源机器人智能体框架,仅凭视觉输入零样本操作机械臂,无需 VLA,性能可与前沿模型智能体竞争。在 RoboTwin 上取得 69.2%、LIBERO-Pro 上 81.4%;作为对比,带任务专用记忆的 RPent 在 RoboTwin 上用 GPT-5.5 和 Opus-4.7 分别为 62.4% 和 58.4%,在 LIBERO-Pro 上用 Opus-4.7 为 82.4%。ORA 的工作方式类似编码智能体,观察场景、调用感知或动作工具、检查反馈再决定下一步,同一套框架可运行 ARX X5、ALOHA 和 Franka,靠机器人卡片描述各自的几何结构与控制方式。按 DeepSeek 非高峰 API 价格估算,每个成功案例的模型成本约 0.30 至 0.35 美元,40 个展示片段平均每个 0.13 美元;在低成本机械臂上的初步测试中,它完成了拉开抽屉和把糖果棒放入盒子。

    匹配字段摘要、正文

  3. UCSD Hao AI Lab

    Hao AI Lab 发布 ORA 开源机器人智能体框架,基于 DeepSeek-V4.1-Flash 零样本操作机器人

    Hao AI Lab 发布 ORA(Open Robot-Use Agents),一个由 DeepSeek-V4.1-Flash 驱动的开源机器人智能体框架,从视觉输入零样本操作机器人,不使用 VLA。ORA 在 RoboTwin 上取得 69.2%、在 LIBERO-Pro 上取得 81.4%;带任务专属记忆的 RPent 在 RoboTwin 上用 GPT-5.5 和 Opus-4.7 分别为 62.4% 和 58.4%,在 LIBERO-Pro 上用 Opus-4.7 为 82.4%。ORA 的工作方式类似编码智能体,通过提示词描述机器人与任务、感知与运动工具、以及上下文管理构成闭环,同一套框架可运行 ARX X5、ALOHA 和 Franka,靠机器人卡片适配不同硬件。团队称每个成功案例的模型成本约 0.30 至 0.35 美元,40 个展示片段平均 0.13 美元;在低成本机械臂上的初步测试中,DeepSeek-V4.1-Flash 完成了拉开抽屉把手和把糖果棒放入盒子。

    匹配字段摘要

  4. UCSD Hao AI Lab

    Hao AI Lab 发布 ORA 开源机器人智能体框架,由 DeepSeek-V4.1-Flash 驱动

    Hao AI Lab 发布 ORA(Open Robot-Use Agents),一个由 DeepSeek-V4.1-Flash 驱动的开源机器人智能体框架,从视觉输入零样本操作机器人,无需 VLA。ORA 在 RoboTwin 上取得 69.2%、LIBERO-Pro 上取得 81.4%,对比 RPent 搭配 GPT-5.5/Opus-4.7 的 62.4%/58.4% 与 82.4%。同一套框架通过机器人卡片适配 ARX X5、ALOHA 和 Franka,每个已解决案例的模型成本约 0.30–0.35 美元,40 个展示片段平均 0.13 美元;初步真机测试中 DeepSeek-V4.1-Flash 完成了拉开抽屉把手并把糖果棒放入盒子。

    匹配字段摘要、正文

  5. UCSD Hao AI Lab

    Hao AI Lab 发布开源机器人智能体 ORA,基于 DeepSeek-V4.1-Flash 零样本操作机械臂

    Hao AI Lab 发布开源机器人智能体 ORA(Open Robot-Use Agents),由 DeepSeek-V4.1-Flash 驱动,仅凭视觉输入零样本操作机器人,不使用 VLA,在 RoboTwin 上取得 69.2%、LIBERO-Pro 上取得 81.4%。ORA 的工作方式类似编码智能体:观察场景、调用感知或动作工具、检查反馈再决定下一步,并通过机器人卡片适配 ARX X5、ALOHA 和 Franka 等不同硬件。团队称每个成功案例的模型成本约 0.30–0.35 美元(按 DeepSeek 非高峰 API 价格估算,含失败尝试),40 个展示片段平均每个 0.13 美元;在低成本机械臂的初步测试中,它完成了拉开抽屉把手和把糖果棒放入盒子。

    匹配字段摘要

  6. UCSD Hao AI Lab

    Hao AI Lab 发布开源机器人智能体框架 ORA

    Hao AI Lab 发布 ORA(Open Robot-Use Agents),一个由 DeepSeek-V4.1-Flash 驱动的开源机器人智能体框架,从视觉输入零样本操作机器人,无需 VLA。ORA 在 RoboTwin 上取得 69.2%、LIBERO-Pro 上 81.4%,同一套 harness 通过 robot cards 可运行 ARX X5、ALOHA 和 Franka。团队称每个已解决案例的模型成本约 0.30 至 0.35 美元,40 个展示回合平均 0.13 美元,并已在低成本机械臂上完成开抽屉、放糖果棒的初步真机测试。

    匹配字段摘要、正文

  7. UCSD Hao AI Lab

    Hao AI Lab 发布 ORA 开源机器人智能体框架

    Hao AI Lab 发布 ORA(Open Robot-Use Agents),一个由 DeepSeek V4.1-Flash 驱动的开源机器人智能体框架,从视觉输入零样本操作机器人,无需 VLA。ORA 在 RoboTwin 上取得 69.2%、LIBERO-Pro 上 81.4%,与使用 GPT-5.5 或 Opus-4.7 的 RPent 系统同场对比。每个成功案例的模型成本约 0.30 至 0.35 美元,按 DeepSeek 非高峰 API 价格估算并包含失败尝试;同一框架已通过机器人卡片适配 ARX X5、ALOHA 和 Franka,并在低成本机械臂上完成开抽屉和放置糖果棒的初步实机测试。

    匹配字段摘要

  8. UCSD Hao AI Lab精选

    Hao AI Lab 发布 ORA 开源机器人智能体框架,由 DeepSeek-V4.1-Flash 驱动

    Hao AI Lab 发布 ORA(Open Robot-Use Agents)开源框架,由 DeepSeek-V4.1-Flash 驱动,从视觉输入零样本操作机器人,无需 VLA,可与前沿模型智能体竞争。ORA 在 RoboTwin 上取得 69.2%、在 LIBERO-Pro 上取得 81.4%;对比 RPent 在 RoboTwin 上为 62.4%/58.4%(GPT-5.5/Opus-4.7),在 LIBERO-Pro 上为 82.4%(Opus-4.7)。其工作方式类似编码智能体,通过提示词、感知与动作工具及上下文管理完成闭环,同一框架可运行 ARX X5、ALOHA 和 Franka,每解决一个案例的模型成本约 0.30–0.35 美元。初步真机测试中,DeepSeek-V4.1-Flash 用低成本机械臂、固定 RGB-D 相机和腕部相机完成了拉开抽屉把手并把糖果放进盒子。

    匹配字段摘要

  9. UCSD Hao AI Lab精选

    Hao AI Lab 发布 ORA 开源机器人智能体框架,由 DeepSeek-V4.1-Flash 驱动

    Hao AI Lab 发布 ORA(Open Robot-Use Agents)开源机器人智能体框架,由 DeepSeek-V4.1-Flash 驱动,从视觉输入零样本操作机器人,无需 VLA,与前沿模型智能体同台竞争。ORA 在 RoboTwin 上取得 69.2%、LIBERO-Pro 上取得 81.4%;对比 RPent 在 RoboTwin 上为 62.4%/58.4%(GPT-5.5/Opus-4.7),LIBERO-Pro 上为 82.4%(Opus-4.7)。ORA 的工作方式类似编码智能体,观察场景、调用感知或动作工具、检查反馈再决定下一步,同一套框架可运行 ARX X5、ALOHA 和 Franka,靠机器人卡片描述各自的几何与控制。每个已解决案例的模型成本约 0.30–0.35 美元,按 DeepSeek 非高峰 API 费率估算并包含失败尝试,40 个展示片段平均每个 0.13 美元。团队还在低成本机械臂上做了初步真机测试,DeepSeek-V4.1-Flash 完成了拉开抽屉把手和把糖果棒放入盒子。

    匹配字段摘要

  10. Aravind Srinivas

    Perplexity 开源沙箱平台 SPACE

    Perplexity 开源了支撑 Perplexity Computer 的沙箱平台 SPACE,以支持生态发展。Aravind Srinivas 表示,沙箱本身已是通用能力,但在生产级流量下同时运行数百万个沙箱来扩展面向企业和消费者的 Agent,需要处理大量工程细节。

    匹配字段摘要、正文

星期四

  1. Google Developers Blog

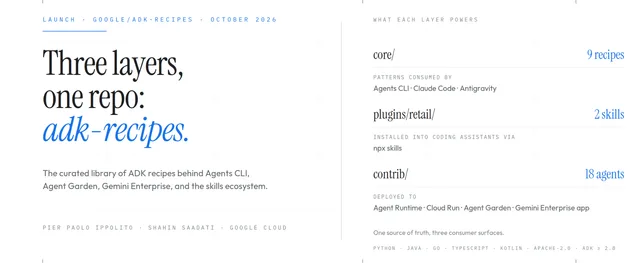
    Google 发布 google/adk-recipes 仓库,分三层组织 ADK 配方

    Google 发布 google/adk-recipes,作为 google/adk-samples 的重构继任者,为 Agents CLI、Agent Garden 和 Gemini Enterprise app 提供单一来源的 ADK 内容。仓库分为三层:core/ 存放参考模式,plugins/ 存放符合 Agent Plugins v1.0.0 规范的垂直技能,contrib/ 存放五种语言的可部署端到端服务。每个配方都带有 manifest.yaml、AGENTS.md,contrib/ 和 plugins/ 还包含 Dockerfile 与可运行性测试,CI 在每次 PR 时执行校验。

    1 (1)

    匹配字段摘要、正文

  2. Figma AI / Agent / Make

    Figma 发布 Specs:把 Markdown 变成画布上的协作容器

    Figma 发布 Specs,一种位于 Figma 画布上的上下文容器,可将 .md 文件拖入画布转为 spec,并嵌入 FigJam 文件、画布 frame 或任意节点。Figma 的 agent 能像人类协作者一样读取和回复 spec 中的评论,团队也可通过 GitHub、Hex 等连接器引入外部上下文。Specs 可复制供多人并行编辑,最终通过 Figma MCP server 连同 Markdown、frame 引用、代码层和 Code Connect 片段一起交给编码 agent 实现。

    Example prompts hover over a mobile screen

    匹配字段摘要、正文

  3. Figma AI / Agent / Make

    Figma 代码图层进入开放测试,可在画布上协作开发原型

    Figma 宣布 code layers 进入开放测试,团队可以在 Figma 画布上探索和构建由代码驱动的原型。用户可从 GitHub 或本地文件夹导入轻量原型代码库,通过 Figma MCP server 把 IDE 中的原型带入画布,或用 Chrome 扩展抓取线上网页作为代码图层。Figma agent 支持用提示词修改交互、合并不同版本,Extract designs 可把代码图层中的界面转成可编辑的 Figma 图层,改动还能推送到分支并发起 pull request。该功能按 AI credits 计费,付费方案在 2026 年 11 月 4 日前创建和编辑免费。

    Split-screen product concept showing an exhibit webpage, a generated ticket-booking interface, and the corresponding React code implementation side by side, illustrating a design-to-code workflow.

    匹配字段摘要、正文

  4. Figma AI / Agent / Make精选

    Figma 发布 code layers、Specs 与 Payload 集成等新工作流

    Figma 发布多项面向智能体协作的新功能:code layers 进入公开测试并向所有方案开放,Specs 在 Web、桌面和移动端开始公开测试,Payload 集成到 Figma Make 并将在未来几周向所有账号开放。Figma agent 转为正式可用,Figma MCP 支持在已有 AI 工具中生成 code layers 和操作 Specs,并新增 OpenCode、Dia、JetBrains Junie、Meta Muse 等 20 个 MCP 合作集成。设计系统方面,guidelines 进入公开测试、code sources 进入封闭测试,均面向所有付费方案。

    A Pickup App preview on the Figma canvas shows a wall clock listing alongside its App.tsx source code.

    匹配字段摘要、正文

星期三

  1. VR陀螺

    德国电信开售 Meta Ray-Ban Display AI 眼镜,裸机 899 欧元

    德国电信将于 2026 年 10 月 13 日起在德国正式发售 Meta Ray-Ban Display 智能眼镜,裸机定价 899 欧元,也可在办理或续约手机套餐时分 36 个月分期,例如 MagentaMobil M 套餐预付 1 欧元后每月 22.1 欧元,总价 796.6 欧元。眼镜右侧镜片搭载 600×600 像素彩色显示屏,集成 Meta AI,支持实时字幕、实时翻译、地图导航和分步操作指引,并可通过语音与附赠的肌电神经腕带操控。眼镜本体续航最长 6 小时,充电盒可额外提供 24 小时,腕带续航 18 小时,使用需搭配兼容手机、Meta AI 应用、Meta 账号和网络连接。

    匹配字段摘要、正文

  2. Rohan Paul

    Agor 开放公测:在共享看板上统一调度 Claude Code、Codex 和 Gemini

    Agor 推出托管版开放公测,把 Claude Code、Codex、Gemini 等现有 agent harness 放到同一块共享看板上运行,用户自带 API key 或订阅并直接向供应商付费,平台不加 token 加价。每个 agent 会话和 git 分支按区域排布在看板上,可按任务选择不同 agent 和模型,上下文通过共享 Knowledge 和显式交接流转。面向重复性工作,它把 agent 打包成带固定角色、版本化知识文档、MCP 工具连接和可选定时的 AI teammates,并支持在 Slack、Discord、GitHub 和 Shortcut 中接收任务。

    匹配字段摘要、正文

  3. Arena

    Arena 发布智能体版模型路由器 Max,成本降低 37%

    Arena 发布智能体版模型路由器 Max,基于 Agent Arena 的 250 万条真实智能体会话训练,可针对每个任务动态选择最佳模型,兼顾性能与成本。Arena 称 Max 在 Agent Arena 上取得 +14.7% 的净提升分数,每任务中位成本 3.27 美元,性能与 Claude Fable 5.1 (Max) 持平而成本低 37%。Max 目前限时开放试用,更多技术细节见其推文串。

    匹配字段摘要、正文